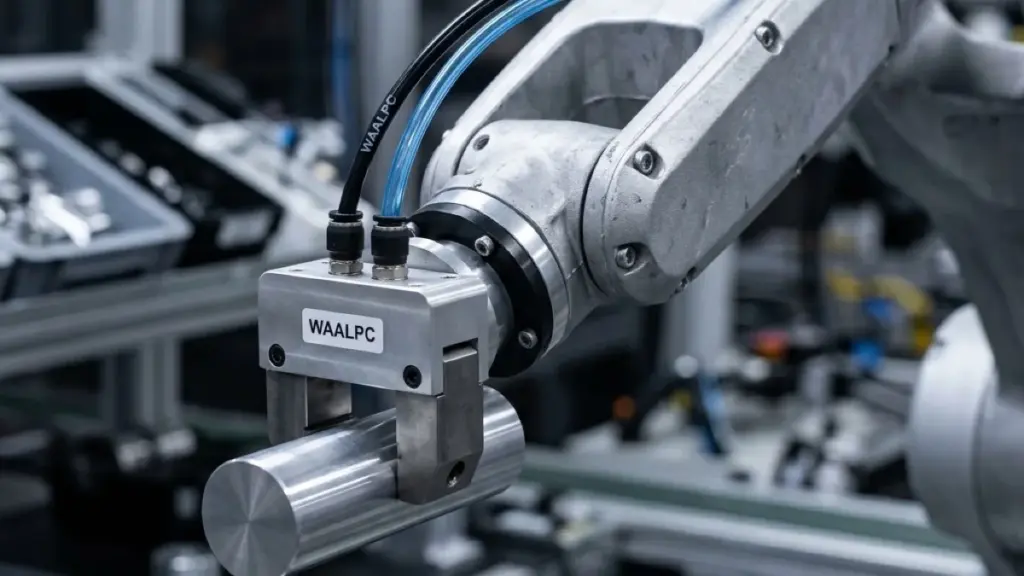
Пневматический захват (схват) — конечный эффектор робота для удержания деталей при переносе. По принципу действия: механические (захват губками) и вакуумные (присасывание). Механические различаются кинематикой: параллельные, угловые и центрирующие трёхпальцевые. Готовые модели и цены — в каталоге пневмозахватов. Разберём типы, подбор по нагрузке и интеграцию с роботами ABB, KUKA, Universal Robots, Fanuc.
Товары из статьи
Купить пневмозахваты: MHZ2 (параллельный двухпальцевый) — от 12 900 ₸; HFZ (с линейной направляющей) — от 12 420 ₸; MHS3 (трёхпальцевый) — от 24 300 ₸; MHS4 (четырёхпальцевый) — от 39 000 ₸; все — в каталоге пневмозахватов.
Какие бывают типы пневматических захватов?
1. Параллельные двухпальцевые
2 губки движутся параллельно навстречу друг другу. Самый распространённый тип.
Серия WAALPC MHZ2 покрывает диаметры поршня Ø6–40 мм в 48 модификациях (исполнения C, D, D1–D3, DE, DN, DW, S, SE, SK, SM — расшифровку и наличие магнитного поршня для датчиков положения сверяйте по спецификации типоразмера), рабочее давление и температура — по спецификации типоразмера. Для больших раскрытий есть параллельная серия MHL2 (Ø10–40 мм), а для нагрузок с боковым усилием — серия на роликовой направляющей HFK (Ø10–40 мм). Для каждой серии указан совместимый аналог — SMC или AirTAC (в карточке серии).
- Усилие и ход губок: по паспорту типоразмера (ориентир — от единиц до сотен ньютонов; растут с диаметром поршня)
- Применение: захват прямоугольных и круглых деталей
2. Угловые двухпальцевые
2 губки поворачиваются на шарнирах и раскрываются под углом (серия WAALPC MHC2, Ø10–25 мм).
Усилие на конце губки зависит от вылета: чем дальше точка касания от оси поворота, тем меньше усилие, поэтому расчёт ведут по паспортному усилию на заданном вылете. Угловое раскрытие удобно при захвате из узких мест и изнутри отверстия.
- Усилие и угол раскрытия: по паспорту типоразмера
- Применение: захват из узких мест, цилиндрических деталей
3. Трёхпальцевые (центрирующие)
3 губки сходятся к центру (серия WAALPC MHS3). Центрирует деталь автоматически.
Самоцентрирование убирает необходимость точного позиционирования детали перед захватом: даже если деталь смещена на несколько миллиметров, три губки при сходе к центру сами выравнивают её ось с осью захвата — это упрощает программу робота и снижает требования к точности подающего конвейера.
- Усилие: по паспорту типоразмера
- Применение: круглые/цилиндрические детали, центрирование для сборки
4. Вакуумные (присоски)
Эжектор создаёт разрежение → присоска удерживает деталь. Подробно — в статье про эжекторы.
Удерживающее усилие присоски оценивается по формуле F ≈ ΔP × A, где ΔP — создаваемый эжектором вакуум (обычно 0,4–0,9 бар от атмосферного), A — площадь присоски; для присоски Ø30 мм при вакууме 0,6 бар это около 42 Н на одну точку, поэтому для тяжёлых или крупных листовых деталей ставят несколько присосок на общей траверсе.
- Усилие: F ≈ ΔP × A — зависит от площади присоски и вакуума (Ø30 мм при 0,6 бар — около 42 Н)
- Применение: гладкие поверхности (стекло, металл, картон)
Как подобрать захват по нагрузке?
- Масса детали + коэффициент безопасности 3-4×. Деталь 1 кг (вес ≈ 9,8 Н) → сила трения между губками и деталью должна быть минимум 30–40 Н; усилие сжатия губок при этом считают по формуле ниже.
- Геометрия. Прямоугольник → параллельный. Цилиндр → угловой или трёхпальцевый. Лист → вакуум.
- Ход губок. Должен превышать разброс размеров деталей (например, для деталей 18-22 мм нужен ход 5+ мм на сторону).
- Скорость цикла. Время захват/отпуск — порядка 0,1–0,5 с, указывается в паспорте.
Пример расчёта. Деталь массой 1 кг захватывают двумя параллельными губками с коэффициентом трения накладок μ≈0,3. Сила трения двух губок равна 2 · μ · N, где N — усилие сжатия одной губки, и должна превышать вес с запасом: N = (m × g × k) / (2 × μ), где k — коэффициент запаса (обычно 3–4; для вертикального переноса и вибрации — выше). При k=4 получаем F = (1 × 9,81 × 4) / (2 × 0,3) ≈ 65 Н на губку — под это значение подбирают типоразмер по паспортному усилию сжатия в спецификации серии, увеличивая запас для деталей с гладкой или масляной поверхностью, где реальный коэффициент трения ниже расчётного.
Как выполнить интеграцию с роботами?
| Робот | Фланец | Управление захватом |
|---|---|---|
| ABB IRB | ISO 9409-1-50-4-M6 | модуль дискретного ввода-вывода контроллера IRC5 + ПЛК |
| KUKA KR | ISO 9409-1-31.5-4-M5 (KR AGILUS; у других моделей иначе) | дискретные I/O контроллера (например, X41 у KR C4 compact) или опция EKI (Ethernet KRL Interface) |
| Universal UR | ISO 9409-1-50-4-M6 | Tool I/O + URCap |
| Fanuc M-10/M-20 | ISO 9409-1 (типоразмер зависит от модели) | RDI/RDO дискретные сигналы |
Также для управления нужен пневмораспределитель 5/2 (открыть/закрыть захват). Учтите поведение при аварии: при потере давления воздуха захват двустороннего действия деталь отпускает, и она падает. Бистабильный 5/2 (две катушки) сохраняет положение при пропадании электропитания, но не при потере давления. Для ответственных переносов выбирают захваты одностороннего действия (пружина удерживает деталь), обратные клапаны на линии захвата и защиту от падения. Распределитель 5/3 с закрытым центром запирает воздух в обеих полостях, но из-за утечек удержание временное; центр «на выхлоп» деталь отпустит.
Для контроля фактического положения губок (открыт/закрыт, деталь захвачена) в паз захвата устанавливают магнитные датчики положения — они подключаются к тем же дискретным входам контроллера робота (RDI/DI), что и датчики других пневмоприводов, и позволяют программно проверить успешность захвата перед перемещением, а не полагаться только на время срабатывания клапана.
Как выглядит пример на артикулах WAALPC?
Ориентир по ценам и срокам на реальных типоразмерах из каждой серии захватов, описанных выше (данные — из каталога):
листайте таблицу вбок →
| Тип | Артикул | Цена | Наличие |
|---|---|---|---|
| Параллельный, Ø20 мм | MHZ2-C-20 | 29 820 ₸ | поставка |
| Угловой, Ø16 мм | MHC2-16 | 16 800 ₸ | поставка |
| Трёхпальцевый, Ø25 мм | MHS3-25 | 36 180 ₸ | поставка |
Все три — совместимый аналог соответствующего типоразмера SMC (присоединительные размеры сверяйте по спецификации серии).
Какие серии захватов есть в каталоге?
| Тип | Серия | Цена |
|---|---|---|
| Параллельный двухпальцевый | MHZ2 | от 12 900 ₸ |
| Параллельный с линейной направляющей | HFZ | от 12 420 ₸ |
| Параллельный широкого раскрытия | MHL2 | от 33 180 ₸ |
| Угловой двухпальцевый | MHC2 | от 13 560 ₸ |
| Угловой с раскрытием 180° | MHY2 | от 31 560 ₸ |
| Трёхпальцевый центрирующий | MHS3 | от 24 300 ₸ |
| Четырёхпальцевый | MHS4 | от 39 000 ₸ |
| Вакуумный эжектор для присосок | ZH | от 4 620 ₸ |
Типоразмер, ход губок и усилие — в карточке серии; пришлите массу и размеры детали — подберём захват под задачу.
Как устроено сопло Вентури — принцип работы сопла Вентури.
Исполнение серии MHL2 из нашего каталога: MHL2-D-16. Полное исполнение выбирают по параметрам задачи и документации изделия.
Какие вопросы чаще всего задают про пневмозахват?
Какой захват выбрать для хрупких деталей (стекло)?
Вакуумный, с регулируемым уровнем вакуума и контролем захвата вакуумным реле (магнитные датчики CS контролируют положение поршня, а не вакуум). Уровень вакуума задают регулятором давления на входе эжектора или вакуумным регулятором.
Сколько служит пневматический захват?
Ресурс — порядка миллионов циклов, точное значение смотрите в паспорте серии. Главный износ — уплотнения поршня и направляющие губок; чистый воздух по ISO 8573-1 продлевает ресурс. Отдельный ремкомплект в каталоге не заявлен — уточняйте у инженера.
Можно ли использовать один захват для разных деталей?
Да, при условии что детали в одном диапазоне размеров (ход губок покрывает разброс). Для радикально разных деталей — быстросменный адаптер.
Как рассчитать усилие захвата, если робот перемещает деталь с ускорением, а не просто держит её?
К статическому расчёту добавляют динамическую составляющую: при переносе с ускорением a требуемое усилие растёт пропорционально (1 + a/g). Для типовых скоростей и ускорений сборочных роботов (разгон до 1–2 м/с² по осям) это даёт прибавку 10–20% к статическому весу детали — обычно принятый коэффициент запаса 3–4× уже перекрывает эту разницу, поэтому отдельный пересчёт нужен только для быстрых конвейерных манипуляторов с ускорениями выше 3–4 м/с².
Аналог пневмозахвата робота
Для серий WAALPC MHZ2, MHZJ2, MHL2, MHC2 и MHS3 в карточках указан совместимый аналог SMC (по присоединительным размерам, исполнение сверяйте по спецификации). Для захватов других брендов пришлите артикул оригинала или параметры задачи (масса детали, усилие сжатия) — инженер подберёт совместимый WAALPC-захват и вернёт ответ за 1 рабочий день.
→ Подобрать пневмозахват по артикулу
Ещё по теме: артикулы, аналоги и статьи (23)
- Пневмодвигатель — ротационный и винтовой
- Автоматизация на пневматике — 10 примеров
- Пневматика для пищёвки, медицины и роботов
- Угловые пневматические захваты: каталог
- Параллельные пневматические захваты: каталог
- совместимый аналог CHELIC HDZ, HRZ Ø10
- совместимый аналог SMC MHF Ø12
- совместимый аналог SMC MHF Ø16
- совместимый аналог SMC MHF Ø20
- совместимый аналог CHELIC HDZ, HRZ Ø25
- совместимый аналог SMC MHF Ø8
- совместимый аналог SNS MHF Ø16
- совместимый аналог SNS MHF Ø20
- совместимый аналог SNS MHF Ø8
- Пневмозахват HFT-10-20
- Пневмозахват HFT-10-30
- Пневмозахват HFT-10-40
- совместимый аналог CHELIC HDF, HDFR Ø12
- совместимый аналог CHELIC HDF, HDFR Ø20
- совместимый аналог CHELIC HDF, HDFR Ø16
- совместимый аналог CHELIC HDF8X, HDFR8X Ø8
- совместимый аналог SMC MHZ Ø40
- совместимый аналог SMC MHZ Ø25
Пришлите список позиций — вернём варианты с ценами
Вставьте список артикулов из таблицы и количество — подберём наши позиции WAALPC и вышлем счёт. Можно позвонить: +7 707 540-71-38.
Главный инженер CORNETA.KZ ответит за 1 рабочий день: Пневмозахват MHZ2: 48 исполнений, цена от 12 900 ₸. Подберём исполнение, проверим расчёт и пришлём спецификацию на WAALPC.
WhatsApp на всех номерах. Или оставьте адрес электронной почты — ответим письмом за 1 рабочий день: